 |
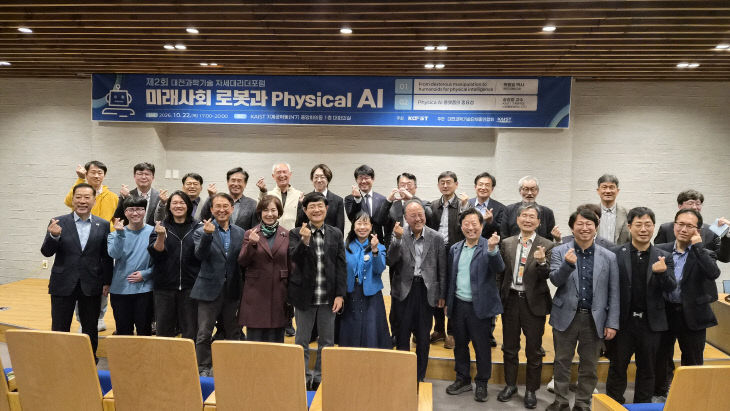
| 대전과학기술단체총연합회(회장 이종원. 이하 대전과총)와 KAIST는 22일 오후 5시부터 8시까지 KAIST 기계공학동(N7) 중앙회의동 1층 대회의실에서 제2회 대전과학기술 차세대리더포럼을 개최했다. 참석자들이 파이팅을 외치고 있다. 사진=대전과총 제공 |
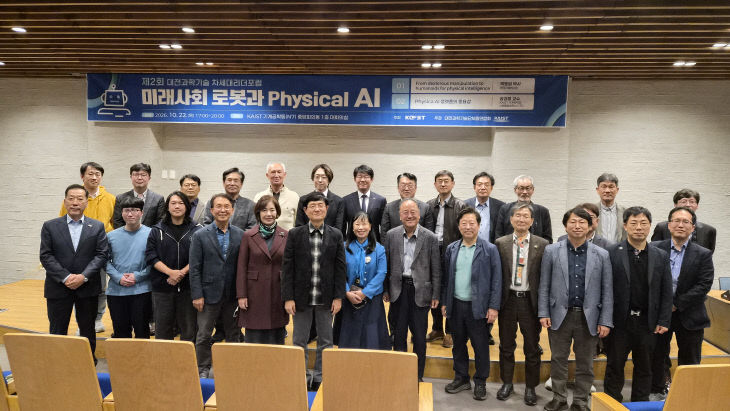 |
| 대전과학기술단체총연합회(회장 이종원. 이하 대전과총)와 KAIST는 22일 오후 5시부터 8시까지 KAIST 기계공학동(N7) 중앙회의동 1층 대회의실에서 제2회 대전과학기술 차세대리더포럼을 개최했다. 사진=대전과총 제공 |
대전과학기술단체총연합회(회장 이종원. 이하 대전과총)와 KAIST는 22일 오후 5시부터 8시까지 KAIST 기계공학동(N7) 중앙회의동 1층 대회의실에서 제2회 대전과학기술 차세대리더포럼을 개최했다.
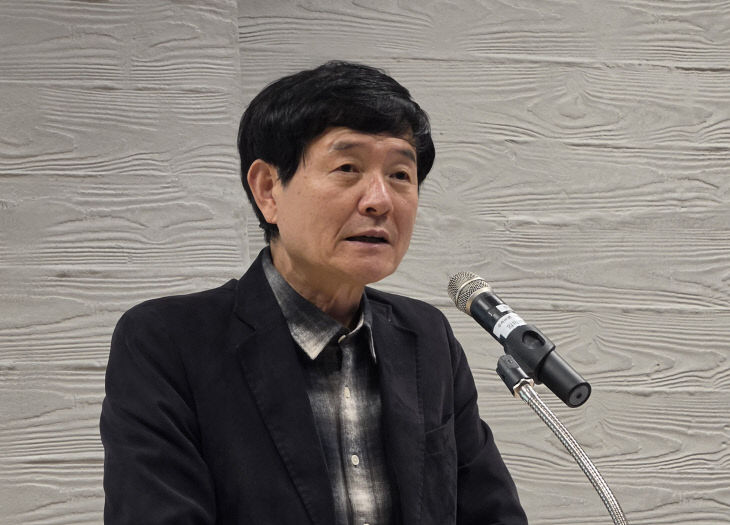 |
| 이종원 대전과총 회장이 개회사하고 있다. 사진=한성일 기자 |
이종원 대전과총 회장은 개회사에서 “과학기술 발전과 미래를 이끌어갈 차세대 리더 여러분을 제2회 대전과학기술 차세대리더포럼에 초대하게 돼 대단히 기쁘게 생각한다”며 “오늘 KAIST 기계공학과 연구동을 견학시켜주시고, 환영사도 해주시고 포럼의 좌장도 맡아주신 경기욱 KAIST 기계공학과 지정석좌교수님(휴먼-로봇 인터렉션 연구실) 인간로봇상호작용 핵심연구센터 소장님께 진심으로 감사드린다”고 말했다.
 |
| 이종원 대전과총 회장이 개회사하고 있다. 사진=한성일 기자 |
 |
| 경기욱 KAIST 기계공학과 지정석좌교수(휴먼-로봇 인터렉션 연구실) 인간로봇상호작용 핵심연구센터 소장이 환영사하고 있다. |
경기욱 교수는 박형순 KAIST 기계항공공학부장을 대신해 대전과학기술 차세대리더포럼 참석자들을 따뜻하게 환영한 뒤 KAIST 기계공학과 연구동을 견학시켜주고 제자들과 함께 연구하고 있는 휴머노이드 로봇들을 소개했다.
 |
경기욱 KAIST 기계공학과 지정석좌교수(휴먼-로봇 인터렉션 연구실) 인간로봇상호작용 핵심연구센터 소장이 발제자들을 소개하고 있다.
사진=한성일 기자 |
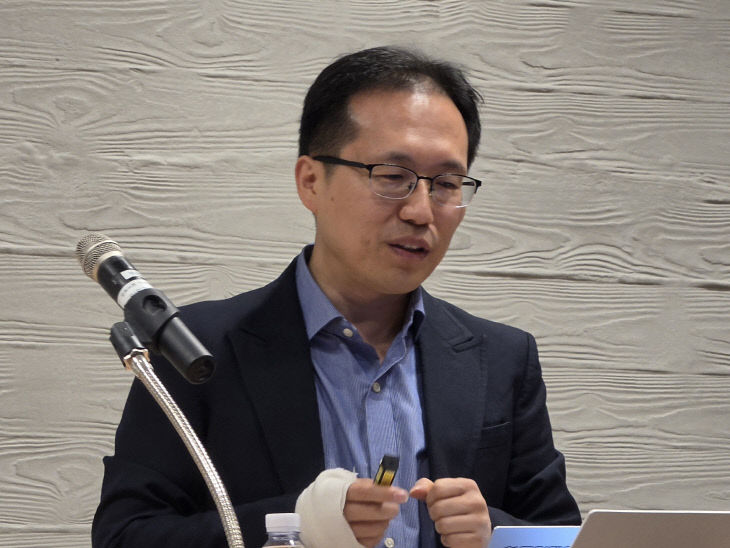
연구동 견학 후엔 경기욱 교수를 좌장으로 박동일 한국기계연구원 AI 로봇연구소 첨단로봇연구센터장(책임연구원, 공학박사)이 ‘정밀 조작을 넘어 비정형 환경 작업을 위한 휴머노이드로의 진화’를 제목으로 주제발표했다. 박 센터장은 인간 양팔 작업 대체를 위한 인간형 양팔 로봇 기술과 고난도 수작업 자동화를 위한 자율 작업 로봇기술, 인간의 정교한 손작업 대체를 위한 인간형 로봇손 기술, 인간의 이동성 및 조작성 대체를 위한 휴머노이드 기술 등 그동안의 연구 성과들을 영상물을 통해 소개했다.
 |
| 박동일 한국기계연구원 AI 로봇연구소 첨단로봇연구센터장(책임연구원, 공학박사)이 주제발표하고 있다. 사진=한성일 기자 |
박 센터장은 “로봇 밀도와 시장 점유율에 있어서 산업용 로봇 밀도는 한국이 1150대로 압도적인 세계 1위인 넘사벽 제조업 강국인데 산업용 로봇 시장 규모는 한국이 4.42%, 중국이 48.3%인데다 매년 성장 속도도 너무나 빨라 바짝 긴장하고 있는 상태”라고 말했다.
박 센터장은 “ 지능기술에 있어서 범용 AI는 기업 주도의 대규모 투자로 발전 중이고, 휴머노이드 AI는 육체를 입힌 Physical AI”라며 “Physical AI는 선진국도 시작단계에 있는 태동기라서 즉시 집중투자가 필요한 시기”라고 소개했다.
 |
| 박동일 한국기계연구원 AI 로봇연구소 첨단로봇연구센터장(책임연구원, 공학박사)이 주제발표하고 있다. 사진=한성일 기자 |
박 센터장은 휴머노이드 개발 목표에 대해 “K-휴머노이드 표준 플랫폼은 운동성과 조작성이 동시에 확보된 하드웨어 플랫폼이고, 휴머노이드 엔지니어는 자동차 공정 엔지니어 로봇, 수습급 엔지니어, 자동차 파일럿 공정 실증 작업성공률이 90%”라고 말했다. 또 “휴머노이드 하우스키퍼는 가사관리 전문 로봇으로, 세탁, 청소, 정리정돈, 가사관리전문가 2급 수준, 가정환경 실증 작업성공률이 90%”라고 설명했다. 이어 K-HB자율성장 브레인은 고수준 사고와 실시간 운동능력 처리가 동시에 가능한 휴머노이드 특화 브레인”이라고 소개했다.
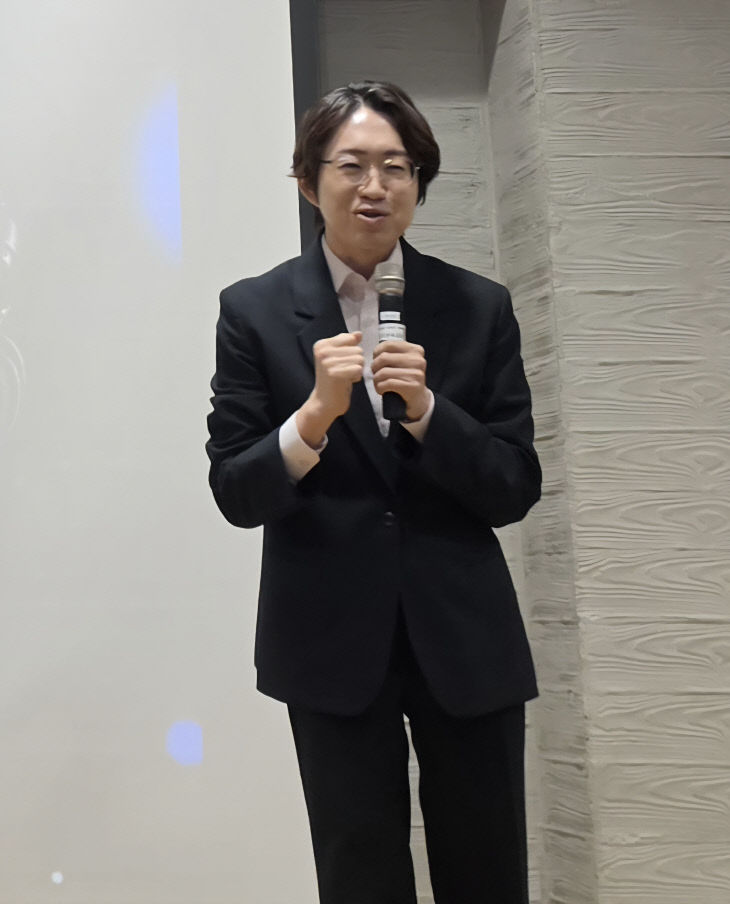 |
| 공경철 KAIST 기계공학과 교수((주)엔젤로보틱스 이사회 의장/미래기술원장)가 주제발표하고 있다. 사진=한성일 기자 |
이어 공경철 KAIST 기계공학과 교수((주)엔젤로보틱스 이사회 의장/미래기술원장)는 ‘Physical AI Innovation in Robotics 기술 패러다임 고찰’을 제목으로 한 발제에서 “Robotics의 주요 질문은 변화하는 환경에서 상황을 인식하고 행동을 선택하는 기술이었고, Automation의 질문은 선택된 행동이 안전하고 반복 가능하며 검증 가능해야 하는 것으로, 기존의 로봇산업과 학계는 오랜 시간, 두 분야를 함께 균형적으로 다뤄왔다”고 말했다. 공 교수는 “인간이 로봇을 만든 근본적인 이유는 자동화, 그러나 지금의 기대값은 지능에서 비롯됐다”며 “그때 그때 적절한 선택하기와 항상 보증된 행동하기는 원리적인 차이가 존재한다”고 설명했다. 또 “현재의 인공지능은 판단과 추리에 최적의 모델이므로, 로봇에도 판단과 추리에 활용해야 본연의 성능을 최대한 활용할 수 있다”고 전했다.
 |
| 공경철 KAIST 기계공학과 교수((주)엔젤로보틱스 이사회 의장/미래기술원장)가 주제발표하고 있다. 사진=한성일 기자 |
공 교수는 이날 KAIST 대전본원에서 8월3일부터 8일까지 열렸던 로봇 해커톤:비전문가에 의한 100시간 로봇 만들기 프로젝트에 대해서도 설명했다. 공 교수는 “Z세대 학생들이 만드는 100시간 로봇 해커톤을 개최했다”며 “카이스트 5팀, 서울대 5팀의 30명 학부생들이 참여해 석박사급 연구에서 다뤄볼 것을 연구하고 로봇을 직접 제작했다”고 소개했다. 또 “Physical AI를 비전문가(학부생)의 손으로 얼마나 빠르게 만들어낼 수 있는지를 시험했다”며 “엔젤로보틱스의 phorce 시스템으로 로봇 구동과 서비스 구현까지 10팀 전원이 성공했다”고 말했다.
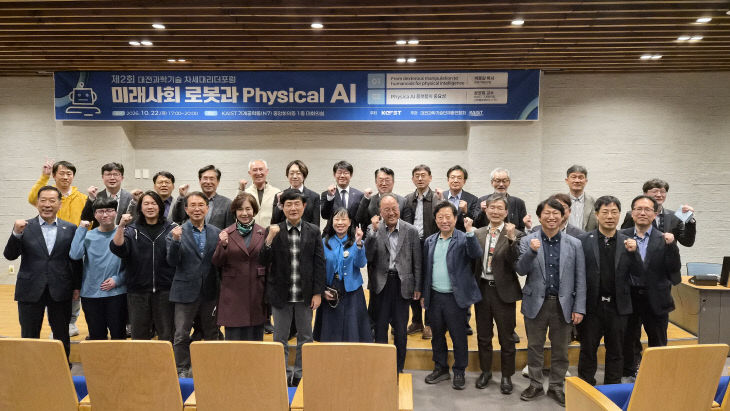 |
| ]대전과총이 주최한 제2회 대전과학기술 차세대리더포럼에서 참석자들이 파이팅을 외치고 있다. 사진=대전과총 제공 |
공 교수는 이어 “2027년 1월에는 제2회 로봇 글로벌 해커톤 개최를 준비 중”이라며 “10개 팀 60여 명이 참여하게 되는데 KAIST, SNU,London Imperial College, Standford, NYU에서 참가 신청을 했다”고 소개했다. 공 교수는 또 “Physical AI의 주요 분야들은 물리 세계에서 인식하고 판단하고 움직이며 학습하는 AI가 필요한 주요 분야들로, 자율주행/모빌리티, 로봇 부품/데이터/AI 기술, 제조 및 물류 자동화, 스마트홈, 엔터테인먼트/연구개발플랫폼, 의료 및 재활 등 다양하다”고 설명했다.
한성일 기자
중도일보(www.joongdo.co.kr), 무단전재 및 수집, 재배포 금지
 한성일 기자